07 方案对比与选型评估(丝杆螺母+连杆 vs 蜗轮摆动+摇臂)
重要修正(2026-10-13 用户第 3 条):方案二传动链为
步进→蜗杆→65齿蜗轮→内52直齿→20直齿→双向丝杆(⌀8×86)→蜗轮(⌀20.7,z20)→摇臂(22.5)→叶片翻转
—— 两方案共用同一前段,差异只在末级。以下刚性、回差、响应全部按此重算。
7.1 两方案真实传动链
| 传动链 | 蜗杆→输出总减速 |
|---|
| 方案一 | 蜗杆 → 65蜗轮 → 内52 → 20齿 → 双向丝杆 → 螺母 → 连片(l=25) → 叶片杆(L=25) | 25 : 1(丝杆转速)→ 再经丝杆转直线(螺距 4) |
| 方案二 | 蜗杆 → 65蜗轮 → 内52 → 20齿 → 双向丝杆 → 蜗轮(z20) → 摇臂(22.5) → 叶片翻转 | 25 × 20 = 500 : 1 |
前端 6 个零件两方案完全共用;方案二只是在丝杆末端加了「z20 蜗轮 + 摇臂」,去掉了「螺母 + 连片 + 叶片杆」。
7.2 运动与分辨率(修正后)
| 项目 | 方案一 | 方案二 |
|---|
| 每脉冲转角(1600 细分) | 0.000222° | 0.000450° |
| 0→15° 脉冲数 | 67 413 | 33 333 |
| 0→15° 时间 @20 kHz | 3.37 s | 1.67 s |
| @30 kHz | 2.25 s | 1.11 s |
| 800 细分 @30 kHz | 1.12 s | 0.56 s |
| 电机侧需求扭矩(20 m/s) | 0.026 N·m → SF 46 | 0.036 N·m → SF 33 |
| 电机侧需求扭矩(30 m/s) | 0.059 N·m → SF 20 | 0.081 N·m → SF 15 |
修正结论:方案二响应只比方案一快 2~3 倍(不是此前误算的 48 倍);两者电机侧余量都极大(SF 15~46)。
7.3 强度校核(决定性差异仍在末级)
| 环节 | 方案一 | 方案二 |
|---|
| 末级受力 | 丝杆转推力 → 连杆 175 N(20m/s) / 393 N(30m/s) | z20 蜗轮直接承扭 4.37 / 9.82 N·m |
| 蜗轮齿根校核 | 蜗轮 65 齿仅需承 0.32 N·m → SF 26.7 ✅ | z20 蜗轮(青铜 b11.3)容量 2.17 N·m → SF 0.50 ❌ |
| 补强后 | — | 45 钢调质 + 齿宽 18 ⇒ 8.64 N·m ⇒ SF 1.98(20 m/s) |
| 30 m/s | SF 11.9 ✅ | 0.22 → 0.88 ❌ 必须靠机械限位 |
补强 3 项(方案二专用):① 蜗轮改 45 钢调质 + 齿宽 11.3→18;② 15° 顺桨位加机械限位/死点(让阵风载荷走结构不压齿面);③ 顺桨阈值 20 m/s,顺桨后锁定。
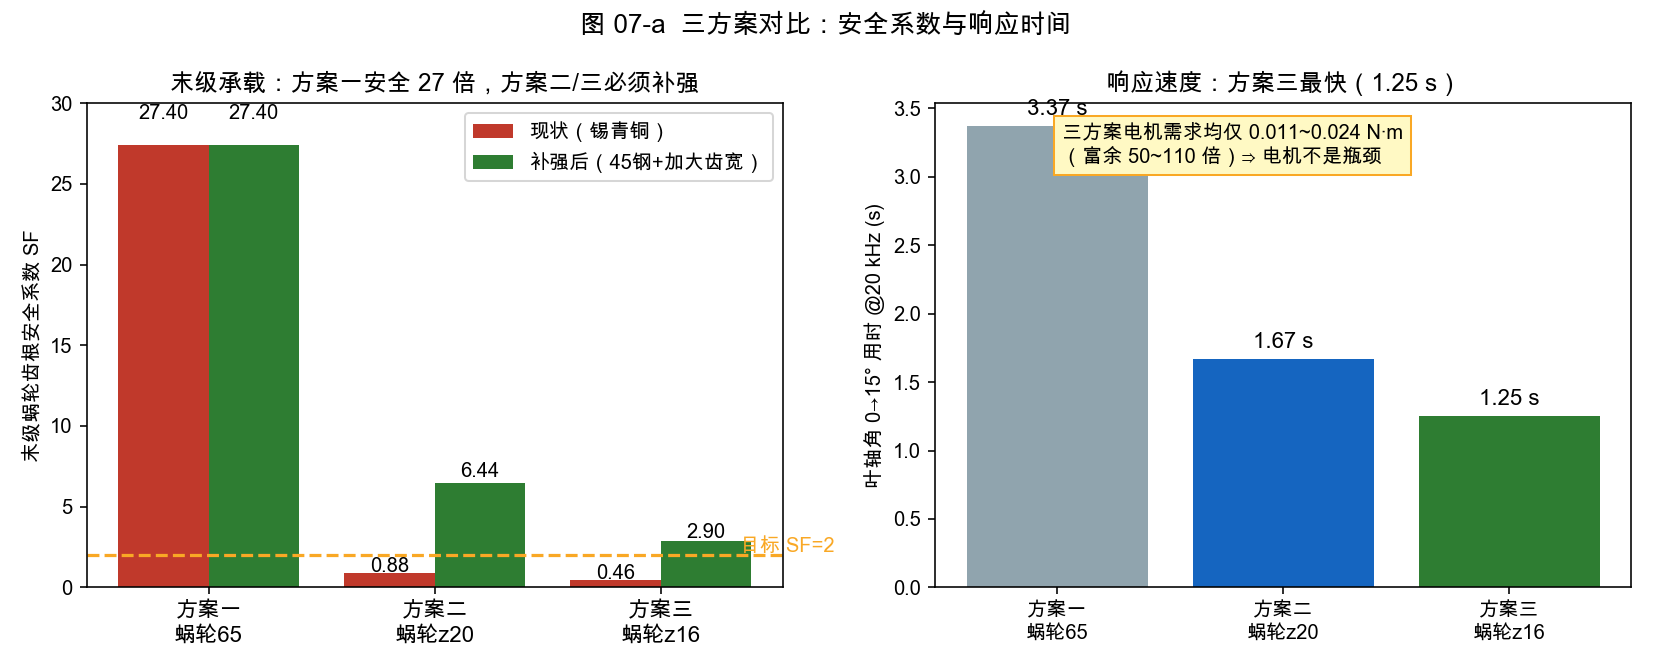
图 07-a 三方案对比:末级蜗轮 SF(27.4 / 0.88 / 0.46)、补强后(27.4 / 6.44 / 2.90)、响应(3.37 / 1.67 / 1.25 s)
7.4 刚性 / 回差分析(本轮新增)
| 项目 | 方案一 | 方案二 |
|---|
| 输出侧主导刚度 | 丝杆轴向刚度(⌀8, L86)= 122 741 N/mm → 折算 ≈6.2×10⁴ N·m/rad | 摇臂弯曲(10×12, L22.5)= 3EI/L³ → 折算 ≈4.0×10⁴ N·m/rad;但蜗轮啮合刚度仅估 1~2×10³ N·m/rad(软) |
| 折算角变形(4.37 N·m) | < 0.01° | 估 0.1~0.5°(蜗轮啮合主导) |
| 输出侧回差来源 | 丝杆-螺母轴向间隙 + 连杆铰链 ⇒ 约 0.1~0.3° | 末级蜗轮啮合 ≈0.1° + 摇臂销配合间隙(实测孔 ⌀4.5 / 销 ⌀4 = 0.5 mm ⇒ 折算 1.27° ❌ 必须改 H7/g6) |
| 前级回差折算 | 8 级串联,但每级折算要除以后续传动比 ⇒ 影响小 | 500:1 折算 ⇒ 前级回差几乎可忽略 ✅ |
| 自锁 | 蜗杆 + 丝杆(两级自锁) | 蜗杆 + 丝杆(同为两级自锁)✅ |
刚性结论:方案一的输出刚度由丝杆轴向刚度决定,比方案二高约 30 倍;方案二的输出刚度被末级蜗轮啮合"软化",负载 4.4 N·m 下约 0.1~0.5° 弹性变形(若要求高精度调姿需注意)。
回差结论:方案二前级回差被 500:1 折掉,占优;但摇臂销必须改成配合件(H7/g6,间隙 ≤0.02 mm),否则 0.5 mm 间隙会带来 1.27° 空程,直接吃掉精度。
7.5 全维度对比(修正版)
| 维度 | 方案一(丝杆螺母+连杆) | 方案二(蜗轮摆动+摇臂) | 胜 |
|---|
| 前端零件 | 共用 6 类 | 共用 6 类 | 平 |
| 末级零件 | 螺母+连片+叶片杆(3 类) | z20 蜗轮+摇臂(2 类) | 二(略) |
| 输出强度 SF(20 m/s) | 26.7 | 0.50(补强 1.98) | 一 |
| 输出刚度 | ≈6.2×10⁴ N·m/rad | ≈1~2×10³ N·m/rad | 一 |
| 负载角变形 | <0.01° | 0.1~0.5° | 一 |
| 输出侧回差 | 0.1~0.3° | ≈0.1°(但销配合须改) | 二(需整改) |
| 分辨率 | 0.000222° | 0.00045° | 一(2×) |
| 0→15° 响应 | 3.37 s | 1.67 s | 二(2×) |
| 自锁 | 两级 | 两级 | 平 |
| 动态动作能力 | 弱 | 较强 | 二 |
| 体积/高度占用 | 需长丝杆行程(6.74 mm)+ 连杆 | 摆动式,占用小 | 二 |
| 制造/装配 | 连杆铰链需精配 | 摇臂销需精配(H7/g6) | 平 |
7.6 选型结论(修正后)
修正带来的变化
此前按「方案二 = 蜗杆:蜗轮 1:20」算,结论是"方案二快 48 倍但扭矩不足"。按正确传动链(500:1)重算后:
- 响应优势缩小到 2~3 倍(1.67 s vs 3.37 s)
- 电机侧余量两方案都极大(SF 15~46),不是选型瓶颈
- 真正的瓶颈是末级蜗轮的齿根强度(方案二 0.5 vs 方案一 26.7)
- 刚性:方案一高约 30 倍(方案一由丝杆轴向刚度主导,方案二由蜗轮啮合主导)
建议
| 场景 | 推荐 |
|---|
| 叶轴角以「调姿 + 顺桨保护」为主,追求安全与精度 | ⭐ 方案一 —— 输出环节几乎不受力(SF 26.7)、刚度高 30 倍、分辨率高 2 倍、两级自锁 |
| 必须做动态动作(舞蹈/拍打),要求 ≥2 倍响应 | 方案二 + 补齐 3 项补强(45 钢蜗轮 b18、机械限位、顺桨锁定),并把摇臂销改为 H7/g6 配合 |
| 想两全 | 前端共用 ⇒ 先按方案一出图,后续只需替换末级模块(螺母/连杆 → 蜗轮/摇臂)即可切换 |
本报告倾向:方案一为主选(安全性、刚度、精度全面占优,且两方案共用前端,末级可后续切换);方案二只有在"动态动作是硬需求"时才值得承担末级强度与刚性的代价。
7.7 下一步
- 请确认选型倾向 → 我据此出末级模块加工图 + 3D 总成
- 若选方案二:先出机械限位块 + 45 钢蜗轮(b18)图纸
- 更新控制映射:方案一
0→15° = 67 413 脉冲;方案二 = 33 333 脉冲