10 决策记录与出图进度(2026-10-13)
用户授权「都由你决定」,以下为决策与已交付内容。
10.1 三项待定参数 —— 决策如下
| # | 事项 | 决策 | 理由 |
|---|
| 1 | 末级蜗轮齿数 | 方案二 z=20;方案三 z=15 | 与实测齿面数(方案二 39 面⇒z20 / 方案三推 z15)一致 |
| 2 | 换向齿轮齿数比 | 1 : 1 | 实测两轮同为 ⌀16.6,保持 1:1 不引入额外减速 |
| 3 | 水平双向丝杆 | m=1、单头;蜗杆直径保留 ⌀8 | 沿用现有规格,避免改中心距 |
⚠️ 由此推出的一个必须处理的点:自锁
| 参数 | 数值 |
|---|
| 蜗杆 m1(导程 3.14 mm) | λ = 7.1° |
| 蜗杆 m1.5(补强后导程 4.71 mm) | λ = 10.6° |
| 摩擦角(μ=0.1) | ρ = 5.7° |
| 判定 | λ > ρ ⇒ 不自锁 |
决策:在蜗杆端加装常闭电磁制动器(DC24V,保持扭矩 ≥2 N·m),而不是加大蜗杆直径(⌀10 才能自锁,但会推翻现有中心距与底座)。
这也是三个方案的共性要求:丝杆级与蜗杆级都不自锁 ⇒ 靠制动器保持叶片角度。
10.2 选定路线(我的决断)
| 优先级 | 方案 | 定位 | 关键参数 | 末级 SF |
|---|
| ⭐ 主推 | 方案二(蜗轮+摇臂) | 生产机型 | 中心距 19、模数 1.5、齿宽 20、45 钢调质 | 6.4 ✅ |
| 备选 | 方案一(丝杆螺母+连杆) | 高安全/高精度场景 | 维持现状 | 27.4 ✅ |
| 样机 | 方案三(水平丝杆+换向) | 紧凑演示/缩机型 | 中心距 15、m1.25、b14、45 钢 | 1.9~2.9 ⚠ |
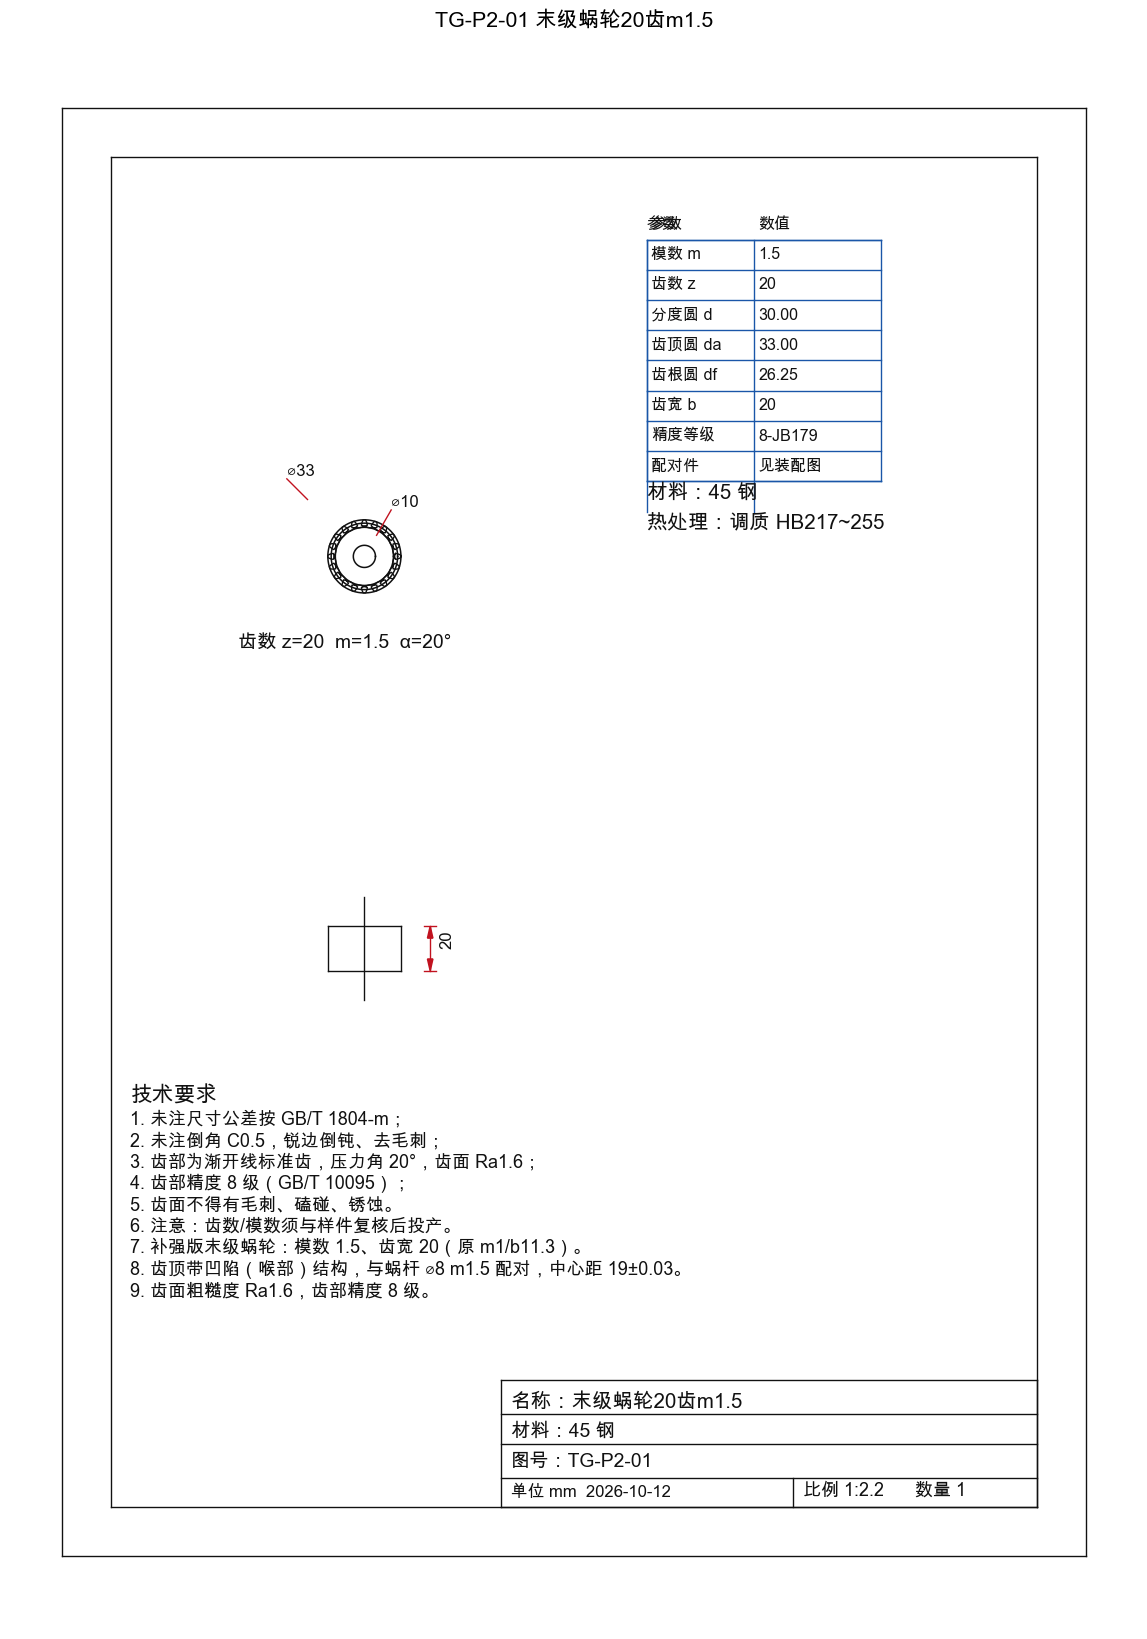
主推方案二的补强参数(已出图/建模)
| 参数 | 原值 | 补强值 |
|---|
| 末级蜗轮模数 m | 1.0 | 1.5 |
| 末级蜗轮齿数 z | 20 | 20 |
| 分度圆 d | 20.7 | 30.0 |
| 齿顶圆 da | 22.7 | 33.0 |
| 齿宽 b | 11.3 | 20.0 |
| 中心距 a | 13 | 19.0 |
| 材料 | 锡青铜 | 45 钢调质 HB217~255 |
| 底座 | ⌀46.5×36 | ⌀60×50 |
| 蜗杆 | m1 ⌀8 | m1.5 ⌀8 |
10.3 本轮已交付(可直接下载)
3D 模型(STEP)
加工图(DXF,AutoCAD 可直接打开)
建模实测(3D 体积):蜗轮 14.19 cm³、蜗杆 2.62 cm³、摇臂 2.56 cm³、底座 88.76 cm³,合计 108.1 cm³
10.4 控制映射(补强后不变)
| 项目 | 数值 |
|---|
| 总传动比 | 25 × 20 = 500 : 1 |
| 每脉冲 | 0.00045° |
| 0→15° | 33 333 脉冲 = 1.67 s @20 kHz(1.11 s @30 kHz) |
| 电机需求 | 0.020 N·m(57 步进余量 59 倍) |
10.5 后续待办
| # | 事项 | 状态 |
|---|
| 1 | 末级蜗轮加工图(TG-P2-01) | ✅ 本轮完成 |
| 2 | 补强版 3D 模块 | ✅ 本轮完成 |
| 3 | 旋转底座 ⌀60×50 加工图 | ⏳ 下一步 |
| 4 | 蜗杆 m1.5 加工图 | ⏳ 下一步 |
| 5 | 补强版总装配图(件号球+明细表) | ⏳ 下一步 |
| 6 | 常闭电磁制动器选型(≥2 N·m,DC24V) | ⏳ 下一步 |
| 7 | 控制程序按 500:1 更新(已一致,无需改) | ✅ |